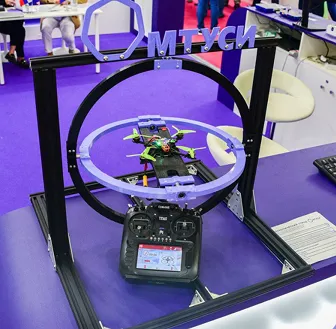
Гироскопический стенд (ГС) - это особый аппаратный комплекс, который помогает разрабатывать и изучать системы управления квадрокоптерами. На этом стенде можно тестировать различные алгоритмы в безопасных лабораторных условиях. Данный стенд позволяет быстро менять настройки квадрокоптера, алгоритмы его управления и проводить эксперименты с коэффициентами PID-регулятора. Таким образом, мы можем проверить, как работают настройки системы управления до их применения в реальном полете. Разработанный стенд служит инструментом для проведения разнообразных лабораторных работ, начиная от программирования и заканчивая различными аспектами теории управления.
Особенности устройства
ГС выполняет следующие задачи:
- Синтез и исследование типовых (ПИ- ПИД-) алгоритмов управления угловым положением стенда: Задача заключается в разработке и исследовании алгоритмов управления, основанных на пропорционально-интегрально-дифференциальных (ПИД) регуляторах, для поддержания заданного углового положения стенда. Это может включать в себя настройку коэффициентов ПИД-регулятора, анализ устойчивости и производительности системы управления.
- Синтез и исследование алгоритмов управления на основе метода линеаризации обратной связью: Задача заключается в разработке и исследовании алгоритмов управления, основанных на методе линеаризации обратной связью. Этот метод позволяет линеаризовать нелинейную систему и синтезировать управляющее устройство на основе обратной связи.
- Разработка, проведение и сравнительный анализ методов идентификации параметров: Задача заключается в разработке и проведении экспериментов для идентификации параметров системы управления. Это может включать в себя различные методы идентификации, такие как метод наименьших квадратов или метод максимального правдоподобия. После идентификации параметров проводится сравнительный анализ результатов.
- Исследование методов управления мультиагентными системами: Задача заключается в исследовании алгоритмов управления для систем, состоящих из нескольких взаимодействующих агентов. Это может включать в себя разработку алгоритмов координации и распределения задач между агентами, анализ стабильности и производительности системы.
- Исследование методов адаптивного и робастного управления: Задача заключается в исследовании алгоритмов управления, которые способны адаптироваться к изменениям в системе или устойчивы к возмущениям. Это может включать в себя разработку алгоритмов адаптивного управления или алгоритмов робастного управления.
- Исследование методов компенсации возмущений: Задача заключается в исследовании алгоритмов управления, которые способны компенсировать воздействие возмущений на систему. Это может включать в себя разработку алгоритмов наблюдения возмущений или алгоритмов управления, основанных на моделировании и компенсации возмущений. Снаружи стенда можно разместить устройства, которые будут создавать возмущения среды (воздушные потоки и т.п.).
Контакты
111024, г. Москва, ул. Авиамоторная, 8А